UNITREE G1 Dex3-1 Роботизированные руки (левая + правая) с сенсором касания
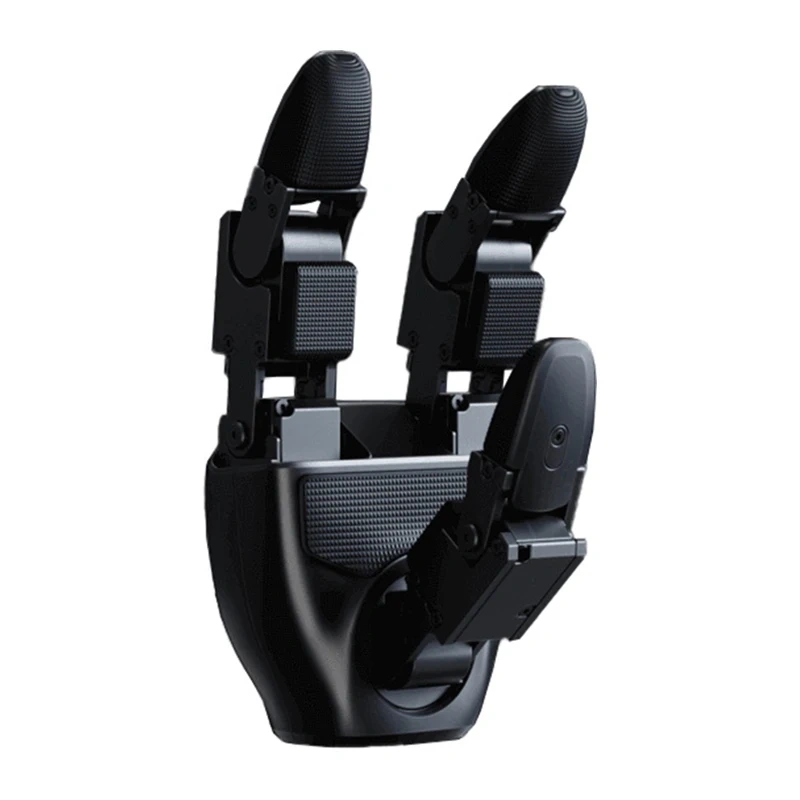
Комплект UNITREE G1 Dex3-1 включает левую и правую роботизированные руки с тремя пальцами, предназначенные для работы с гуманоидным роботом UNITREE G1. Каждая рука имеет 7 степеней свободы, использует 7 миниатюрных бесщеточных суставов с управлением силой и оснащена 33 датчиками давления, распределенными по ладони, пальцам и кончикам пальцев. Гибридное управление силой и положением позволяет точно контролировать движение и контакт с объектом, а повторяемость позиционирования кончика пальца составляет ±2 мм. С частотой передачи 1000 Гц, интерфейсом USB 2.0 и широким спектром обратной связи, Dex3-1 позволяет выполнять как сложные манипуляции, так и собирать детализированные данные о движении руки и контакте с объектами.

7 степеней свободы для точного движения
Каждая рука Dex3-1 имеет три подвижных пальца — большой палец имеет 3 степени свободы, указательный палец — 2, а средний палец — еще 2. Диапазон движения каждого сустава позволяет создавать сложные конфигурации захвата — для большого пальца он составляет от -60° до 60°, от -35° до 60° и от 0° до 100°, в то время как суставы указательного и среднего пальцев работают в диапазонах от 0° до 90° и от 0° до 100° соответственно. Эта конструкция позволяет пальцам перемещаться в нескольких плоскостях и адаптировать их расположение к выполняемой задаче. Повторяемость позиционирования кончика пальца в ±2 мм дополнительно поддерживает задачи, требующие последовательного воспроизведения движений.

33 датчика давления и чувствительное измерение контакта
Версия Dex3-1 с сенсорами касания позволяет одновременно обнаруживать контакт руки с объектом в нескольких точках. Каждая рука содержит 9 массивов датчиков, состоящих в общей сложности из 33 датчиков давления, что дает 66 измерительных элементов при объединении левой и правой рук. На ладони расположены три массива 2 × 2, еще три массива 2 × 2 находятся на пальцах, и три массива 3 × 1 — на кончиках пальцев. Диапазон обнаружения давления составляет от 10 г до 2500 г, а максимальная нагрузка, которую датчик может выдержать без повреждения, составляет 20 кг. Датчики также передают данные о своей температуре, а частота связи 1000 Гц позволяет быстро получать информацию, необходимую для анализа контакта и управления.

Гибридное управление силой и продвинутые суставы
UNITREE Dex3-1 использует гибридное управление силой и положением, поэтому управление не ограничивается только установкой конкретных положений пальцев. Конструкция каждой руки включает 6 миниатюрных, прямоприводных бесщеточных суставов с управлением силой и 1 сустав с редукторным приводом. Используются модели F-1515-108 и F-1515-214, позволяющие контролировать крутящий момент, угол, угловую скорость, жесткость и демпфирование. Для F-1515-108 максимальный номинальный крутящий момент составляет 0.76 Нм, а фактический крутящий момент — 0.49 Нм в направлении вращения и 1.37 Нм в противоположном направлении. Для F-1515-214 эти значения составляют 1.498 Нм, 0.86 Нм и 3.1 Нм соответственно.

Обширные данные обратной связи в реальном времени
Система предоставляет широкий спектр информации о текущем состоянии механики и датчиков. Данные о восприятии включают режим сустава, положение, скорость, крутящий момент и температуру, а также напряжение, ток, силу, температуру датчиков и данные IMU. Обратная связь управления также включает коэффициенты жесткости и демпфирования суставов. Это позволяет точно наблюдать за поведением руки при выполнении задачи и одновременно использовать несколько параметров в процессе планирования и управления движением.

1000 Гц связь и USB 2.0
Интерфейс связи руки использует USB 2.0, а частота связи составляет 1000 Гц. Полный пакет данных составляет 1234 байта на стороне передачи и 1270 байт на стороне приема. Частота управления суставами также составляет 1000 Гц, и для связи суставов используется High Speed Unibus. Эти параметры обеспечивают доступ к большому количеству информации о состоянии руки и позволяют часто обновлять параметры управления во время выполнения сложных последовательностей движений.

Дизайн, адаптированный к роботу UNITREE G1
Одна рука весит 710 г, а ее размеры в развернутом состоянии составляют 175 × 88 × 77 мм. Dex3-1 может работать в связке с гуманоидным роботом UNITREE G1 и позволяет выполнять разнообразные сложные манипуляционные задачи. Компактные размеры механизма сочетаются с продвинутой системой движения, датчиками давления и системой обратной связи, что делает доступными как функции активации, так и измерения в одной конструкции.

Общее
| Производитель | UNITREE |
|---|
| Модель | DEX3WT-214T |
|---|
| Совместимость | UNITREE G1 |
|---|
Спецификации захвата
| Вес | 710 г |
|---|
| Размеры | 175 × 88 × 77 мм (в развернутом состоянии) |
|---|
| Степени свободы | Большой палец ×3
Указательный палец ×2
Средний палец ×2 |
|---|
| Приводной механизм | 6 прямоприводных моторов
1 мотор с редуктором |
|---|
| Диапазон движения суставов | Сустав большого пальца 0: -60° до 60°
Сустав большого пальца 1: -35° до 60°
Сустав большого пальца 2: 0° до 100°
Сустав указательного пальца 0: 0° до 90°
Сустав указательного пальца 1: 0° до 100°
Сустав среднего пальца 0: 0° до 90°
Сустав среднего пальца 1: 0° до 100° |
|---|
| Повторяемость позиционирования кончика пальца | ±2 мм |
|---|
| Рабочее напряжение | 12–58 В |
|---|
| Ток в режиме ожидания | 0.2 A при 58 В |
|---|
| Максимальный ток | 10 A |
|---|
| Интерфейс связи | USB 2.0 |
|---|
| Диапазон рабочей температуры | От -20°C до 60°C |
|---|
| Условия нагрузки (ладонь вниз, комнатная температура, захват твёрдого круглого объекта диаметром 5 см) | Максимальный вес: 500 г
Максимальная мощность: 400 Вт в течение 3 с |
|---|
| Условия нагрузки (ладонь влево, комнатная температура, захват твёрдого круглого объекта диаметром 5 см) | Максимальный вес: 500 г
Максимальная мощность: 400 Вт в течение 3 с |
|---|
Параметры датчиков
| Число массивов датчиков | 9 (всего 33 датчика давления) |
|---|
| Разрешение массива датчиков | 2 × 2 (область ладони) ×3
2 × 2 (подушечка пальца) ×3
3 × 1 (один кончик пальца) ×3 |
|---|
| Диапазон обнаружения | 10–2500 г |
|---|
| Максимальная нагрузка без повреждения | 20 кг |
|---|
Программные функции
| Частота связи | 1000 Гц |
|---|
| Количество байт в полном пакете данных | Передатчик: 1234 байта
Приемник: 1270 байт |
|---|
| Данные обратной связи измерений | Режим сустава
Положение сустава
Скорость сустава
Крутящий момент сустава
Температура сустава
Напряжение и ток
Значение давления датчика
Температура датчика
Данные IMU |
|---|
| Обратная связь управления | Режим сустава
Положение сустава
Скорость сустава
Крутящий момент сустава
Коэффициент жесткости сустава
Коэффициент демпфирования сустава |
|---|
Параметры миниатюрного бесщеточного сустава с управлением силой
| Модель | F-1515-108 Миниатюрный бесщеточный сустав с управлением силой
F-1515-214 Миниатюрный бесщеточный сустав с управлением силой |
|---|
| Вес | 45 г |
|---|
| Размеры | 34.8 × 23.1 × 23.3 мм |
|---|
| Передаточное отношение | F-1515-108: 1:108
F-1515-214: 1:214 |
|---|
| Максимальный крутящий момент (теоретическое значение) | F-1515-108: 0.76 Нм
F-1515-214: 1.498 Нм |
|---|
| Максимальный крутящий момент (фактическое значение, крутящий момент в направлении вращения) | F-1515-108: 0.49 Нм
F-1515-214: 0.86 Нм |
|---|
| Максимальный крутящий момент (фактическое значение, крутящий момент в противоположном направлении вращения) | F-1515-108: 1.37 Нм
F-1515-214: 3.1 Нм |
|---|
| Максимальная угловая скорость | F-1515-108: 23 рад/с
F-1515-214: 11 рад/с |
|---|
| Максимальный линейный ток | 4.76 A |
|---|
| Частота связи управления | 1000 Гц |
|---|
| Метод связи | High Speed Unibus |
|---|
| Энкодер | Абсолютный энкодер положения ротора |
|---|
| Диапазон рабочей температуры | От -20°C до 60°C |
|---|
| Степень защиты IP | / |
|---|
| Рабочее напряжение | 12–24 В |
|---|
| Обратная связь мотора | Крутящий момент
Угол
Угловая скорость
Температура |
|---|
| Команды управления двигателем | Крутящий момент
Угол
Угловая скорость
Жесткость
Демпфирование |
|---|




 В наличии: 3 шт
 Закажите сейчас и получите в магазине 15 октября

 В корзину


 Instagram